 Formularium
Hoofdstuk 4 Meetkunde
4.1 Vlakke meetkunde
4.1.1 Punten
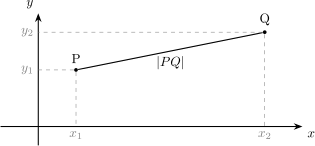
\[P(x_1,y_1) \wedge Q(x_2,y_2)\]
\[\Rightarrow d(P,Q) = |PQ| = \sqrt {(x_2-x_1)^2+(y_2-y_1)^2}\]
4.1.2 Rechten
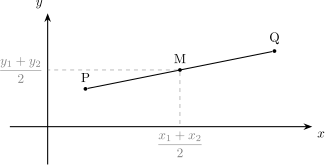
\[P(x_1,y_1) \wedge Q(x_2,y_2) \wedge M=\text {midden}_{[PQ]}\]
\[\Rightarrow co(M)=\left (\dfrac {x_1+x_2}{2},\dfrac {y_1+y_2}{2}\right )\]
-
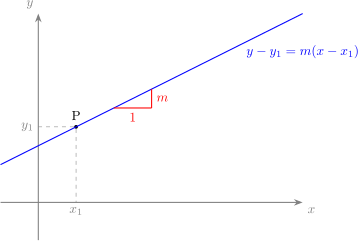
• Vergelijking van een rechte door punt \(P(x_1,y_1)\) met rico \(m\):
\[y - y_1 = m(x - x_1)\]
of
\[\begin {vmatrix}x & y & 1 \\ x_1 & y_1 & 1 \\ 1 & m & 0\end {vmatrix} = 0\]
-
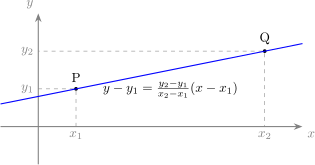
• Vergelijking van een rechte door punten \(P(x_1,y_1)\) en \(Q(x_2,y_2)\):
\[y - y_1 = \dfrac {y_2-y_1}{x_2-x_1}(x - x_1)\]
of
\[\begin {vmatrix}x & y & 1 \\ x_1 & y_1 & 1 \\ x_2 & y_2 & 1\end {vmatrix} = 0\]
Onderlinge ligging twee rechten
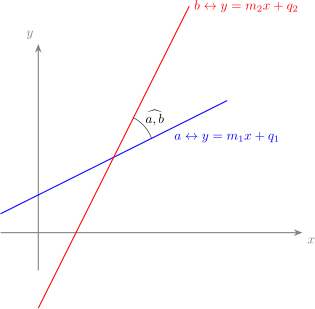
Als
\[a \leftrightarrow y = m_1 x + q_1 \wedge b \leftrightarrow y = m_2 x + q_2\]
-
• dan wordt de hoek tussen \(a\) en \(b\) bepaald door \(\cos (\widehat {a,b}) = \dfrac {|1+m_1m_2|}{\sqrt {1+m_1^2}\sqrt {1+m_2^2}}\)
-
• dan is \(a \parallel b\) als \(m_1=m_2\)
-
• dan is \(a \perp b\) als \(m_1m_2=-1\)
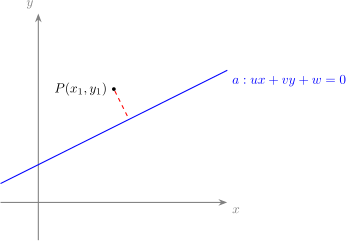
\[P(x_1,y_1) \wedge a \leftrightarrow ux+vy+w=0\]
\[\Rightarrow d(P,a) = \dfrac {|ux_1+vy_1+w|}{\sqrt {u^2+v^2}}\]
4.1.3 Driehoeken
\[P(x_1,y_1) \wedge Q(x_2,y_2) \wedge R(x_3,y_3)\]
\[\Rightarrow co(Z)=\left (\dfrac {x_1+x_2+x_3}{3},\dfrac {y_1+y_2+y_3}{3}\right )\]
met \(Z=\text {zwaartepunt}_{\Delta PQR}\)
4.1.4 Cirkels
Cirkel met middelpunt \(M\) en straal \(r\):
\[\mathcal {C}(M,r) = \{P \in \pi \;|\; d(P,M) = r\}\]
\[P(x,y) \in \mathcal {C}(M(a,b),r)\]
\[\Leftrightarrow (x-a)^2 + (y-b)^2 = r^2\]
4.2 Vlakke figuren
4.2.1 Begrippen
4.2.2 Figuren
Vierkant
-
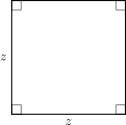
• Figuur met vier gelijke zijden en vier rechte hoeken (\(\adeg {90}\)).
-
• \(z\) = zijde
-
• Oppervlakte:
\[A = z^2\]
-
• Omtrek:
\[O = 4z\]
Rechthoek
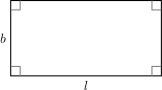
-
• Figuur met twee paar gelijke zijden en vier rechte hoeken (\(\adeg {90}\)).
-
• \(l\) = lengte
-
• \(b\) = breedte
-
• Oppervlakte:
\[A = l \cdot b\]
-
• Omtrek:
\[O = 2l + 2b\]
Driehoek
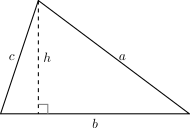
-
• Figuur met drie zijden en drie hoeken.
-
• \(b\) = basis
-
• \(h\) = hoogte
-
• Oppervlakte:
\[A = \frac {1}{2} b \cdot h\]
-
• Omtrek:
\[O = a + b + c\]
(waarbij \(a\), \(b\), en \(c\) de lengtes van de zijden zijn)
Cirkel
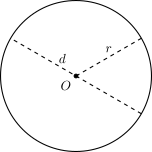
-
• Figuur waarbij alle punten op de rand op gelijke afstand van het middelpunt liggen.
-
• \(r\) = straal
-
• \(d\) = diameter
-
• \(O\) = middelpunt
-
• Oppervlakte:
\[A = \pi r^2\]
-
• Omtrek:
\[O = 2\pi r\]
of
\[O = \pi d\]
Parallellogram
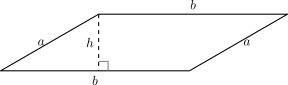
-
• Figuur met twee paar evenwijdige zijden.
-
• \(b\) = basis
-
• \(h\) = hoogte
-
• Oppervlakte:
\[A = b \cdot h\]
-
• Omtrek:
\[O = 2a + 2b\]
(waarbij \(a\) en \(b\) de lengtes van de zijden zijn)
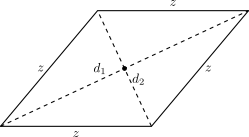
Ruit
-
• Figuur met vier gelijke zijden en tegenoverliggende hoeken die gelijk zijn.
-
• \(d_1\) = lange diagonaal
-
• \(d_2\) = korte diagonaal
-
• Oppervlakte:
\[A = \frac {1}{2} d_1 \cdot d_2\]
-
• Omtrek:
\[O = 4z\]
(waarbij \(z\) de lengte van de zijde is)
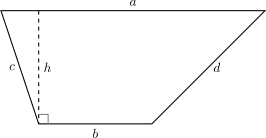
Trapezium
-
• Figuur met één paar evenwijdige zijden.
-
• \(a\) en \(b\) = lengtes van de evenwijdige zijden
-
• \(h\) = hoogte (afstand tussen de evenwijdige zijden)
-
• Oppervlakte:
\[A = \frac {1}{2} (a + b) \cdot h\]
-
• Omtrek:
\[O = a + b + c + d\]
(waarbij \(c\) en \(d\) de lengtes van de niet-evenwijdige zijden zijn)
Ellips
-
• Figuur waarbij de som van de afstanden van elk punt op de rand tot twee vaste punten (brandpunten) constant is.
-
• \(a\) = halve lange as (grote straal)
-
• \(b\) = halve korte as (kleine straal)
-
• Oppervlakte:
\[A = \pi \cdot a \cdot b\]
-
• Omtrek:
\[O \approx \pi [3(a + b) - \sqrt {(3a + b)(a + 3b)}]\]
(benadering)
Vlieger
-
• Figuur met twee paar aangrenzende zijden die gelijk zijn.
-
• \(d_1\) = lange diagonaal
-
• \(d_2\) = korte diagonaal
-
• Oppervlakte:
\[A = \frac {1}{2} d_1 \cdot d_2\]
-
• Omtrek:
\[O = 2a + 2b\]
(waarbij \(a\) en \(b\) de lengtes van de aangrenzende zijden zijn)
Regelmatige Veelhoek
-
• Figuur met gelijke zijden en hoeken.
-
• \(n\) = aantal zijden
-
• \(s\) = lengte van een zijde
-
• \(r\) = apothema (afstand van het middelpunt tot het midden van een zijde)
-
• Oppervlakte:
\[A = \frac {1}{2} n \cdot s \cdot r\]
-
• Omtrek:
\[O = n \cdot s\]
4.3 Synthetische ruimtemeetkunde
4.3.1 Axioma’s
\[ \begin {array}{c|c|c} \bf symb & \bf naam & \bf elementen \\ \hline \Sigma & \text {ruimte: verz punten} & A,B,C,... \\ \mathcal {R} & \text {verz rechten in } \Sigma & a, b, c, ... \\ \mathcal {P} & \text {verz vlakken in } \Sigma & \alpha , \beta , \gamma , ... \end {array} \]
-
• De ruimte is een oneindige verzameling van punten.
-
• Een rechte is een oneindige niet-lege deelverzameling van de ruimte.
-
• Een vlak is een oneindige niet-lege deelverzameling van de ruimte.
-
• In elk vlak van de ruimte gelden de axioma’s en stellingen van de vlakke meetkunde.
-
• Door drie niet-collineaire punten A, B en C gaat er precies één vlak.
-
• Als twee verschillende punten van een rechte tot een vlak behoren, dan ligt deze rechte in het vlak.
-
• Door twee verschillende punten gaat tenminste één vlak.
-
• Twee verschillende punten bepalen precies één rechte.
-
• Door een rechte gaan oneindig veel vlakken.
4.3.2 Onderlinge ligging
Twee vlakken \(\alpha \) en \(\beta \)
-
• Samenvallend: \(\alpha \cap \beta = \alpha = \beta \)
-
• Strikt evenwijdig: \(\alpha \cap \beta = \emptyset \)
-
• Snijdend: \(\alpha \cap \beta = \mathbf {snijlijn}\; s\)
Opmerking: evenwijdig = samenvallend of strikt evenwijdig
Rechte \(a\) en vlak \(\alpha \)
-
• In: \(a \parallel \alpha \wedge a \cap \alpha = a \Leftrightarrow a \subset \alpha \)
-
• Strikt evenwijdig: \(a \parallel \alpha \wedge a \cap \alpha = \emptyset \)
-
• Snijdend: \(a \cap \alpha = \mathbf {snijpunt}\; \{S\}\)
Opmerking: evenwijdig = in of strikt evenwijdig
-
• Samenvallend: \(a \cap b = a = b\)
-
• Snijdend: \(a \cap b = \mathbf {snijpunt}\; \{S\}\)
-
• Strikt evenwijdig: \(a \cap b = \emptyset \wedge a \parallel b\)
-
• Kruisend: \(a \cap b = \emptyset \wedge a \nparallel b\)
Opmerking: evenwijdig = samenvallend of strikt evenwijdig
4.4 Analytische ruimtemeetkunde
4.4.1 Vergelijkingen rechte
Rechte door een punt met een richtingsvector
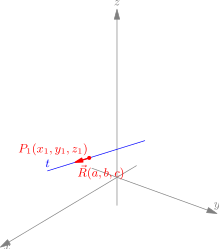
\begin{align*} \text {rechte } t &\leftrightarrow \text {door } P_1(x_1,y_1,z_1) \text { met rivec } \vec {R}(a,b,c)\\ &\leftrightarrow \vec {P} = \vec {P_1} + k \cdot \vec {R}\\ &\leftrightarrow \begin{cases} x = x_1 + k \cdot a\\ y = y_1 + k \cdot b\\ z = z_1 + k \cdot c\end {cases} \qquad (k\in \mathbb {R})\\ &\leftrightarrow \begin{pmatrix}x\\y\\z\end {pmatrix} = \begin{pmatrix}x_1\\y_1\\z_1\end {pmatrix} + k \cdot \begin{pmatrix}a\\b\\c\end {pmatrix} \qquad (k\in \mathbb {R})\\ &\leftrightarrow \dfrac {x-x_1}{a}=\dfrac {y-y_1}{b}=\dfrac {z-z_1}{c} \qquad (a,b,c \in \mathbb {R}_0) \end{align*}
Rechte door twee punten
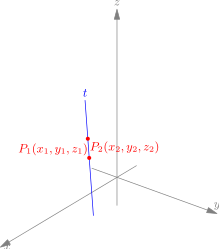
\begin{align*} \text {rechte } t &\leftrightarrow \text {door } P_1(x_1,y_1,z_1) \text { en } P_2(x_2, y_2, z_2)\\ &\leftrightarrow \vec {P} = \vec {P_1} + k \cdot (\vec {P_2} - \vec {P_1}) \qquad (k\in \mathbb {R})\\ &\leftrightarrow \begin{cases} x = x_1 + k \cdot (x_2 - x_1)\\ y = y_1 + k \cdot (y_2 - y_1)\\ z = z_1 + k \cdot (z_2 - z_1)\end {cases} \qquad (k\in \mathbb {R})\\ &\leftrightarrow \begin{pmatrix}x\\y\\z\end {pmatrix} = \begin{pmatrix}x_1\\y_1\\z_1\end {pmatrix} + k \cdot \begin{pmatrix}x_2 - x_1\\y_2 - y_1\\z_2 - z_1\end {pmatrix} \qquad (k\in \mathbb {R})\\ &\leftrightarrow \dfrac {x-x_1}{x_2-x_1}=\dfrac {y-y_1}{y_2-y_1}=\dfrac {z-z_1}{z_2-z_1} \qquad (x_2 \neq x_1, y_2 \neq y_1, z_2 \neq z_1) \end{align*}
Bijzondere rechten
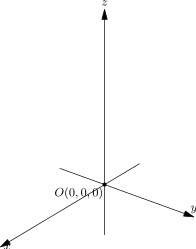
\begin{align*} x\text {-as} &\leftrightarrow y = z = 0\\ y\text {-as} &\leftrightarrow x = z = 0\\ z\text {-as} &\leftrightarrow x = y = 0 \end{align*}
4.4.2 Vergelijkingen vlak
Vlak door punt met twee richtingsvectoren
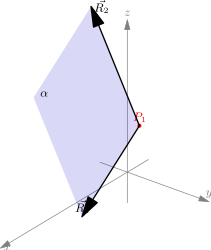
\begin{align*} \text {vlak } \alpha &\leftrightarrow \text {door } P_1(x_1, y_1, z_1) \text { met rivecs } \vec {R_1}(a_1, b_1, c_1) \text { en } \vec {R_2}(a_2, b_2, c_2) \\ &\leftrightarrow \vec {P} = \vec {P_1} + k \cdot \vec {R_1} + l \cdot \vec {R_2} \qquad (k,l\in \mathbb {R}) \\ &\leftrightarrow \begin{cases} x = x_1 + k \cdot a_1 + l \cdot a_2\\ y = y_1 + k \cdot b_1 + l \cdot b_2\\ z = z_1 + k \cdot c_1 + l \cdot c_2\end {cases} \qquad (k,l\in \mathbb {R}) \\ &\leftrightarrow \begin{pmatrix}x\\y\\z\end {pmatrix} = \begin{pmatrix}x_1\\y_1\\z_1\end {pmatrix} + k \cdot \begin{pmatrix}a_1\\b_1\\c_1\end {pmatrix} + l \cdot \begin{pmatrix}a_2\\b_2\\c_2\end {pmatrix} \qquad (k,l\in \mathbb {R}) \\ &\leftrightarrow \begin{vmatrix}x-x_1 & a_1 & a_2 \\y-y_1 & b_1 & b_2 \\z-z_1 & c_1 & c_2\end {vmatrix} = 0\\ &\leftrightarrow \begin{vmatrix}x & y & z & 1 \\x_1 & y_1 & z_1 & 1 \\a_1 & b_1 & c_1 & 0 \\a_2 & b_2 & c_2 & 0\end {vmatrix}= 0 \end{align*}
Vlak door drie punten
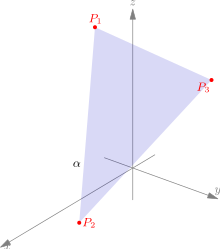
\begin{align*} \text {vlak } \alpha &\leftrightarrow \text {door } P_1(x_1, y_1, z_1)\text {, } P_2(x_2, y_2, z_2) \text { en } P_3(x_3, y_3, z_3)\\ &\leftrightarrow \vec {P} = \vec {P_1} + k \cdot (\vec {P_2} - \vec {P_1}) + l \cdot (\vec {P_2} - \vec {P_1}) \qquad (k,l\in \mathbb {R}) \\ &\leftrightarrow \begin{cases} x = x_1 + k \cdot (x_2- x_1) + l \cdot (x_3 - x_1)\\ y = y_1 + k \cdot (y_2-y_1) + l \cdot (y_3-y_1)\\ z = z_1 + k \cdot (z_2-z_1) + l \cdot (z_3-z_1)\end {cases} \qquad (k,l\in \mathbb {R}) \\ &\leftrightarrow \begin{pmatrix}x\\y\\z\end {pmatrix} = \begin{pmatrix}x_1\\y_1\\z_1\end {pmatrix} + k \cdot \begin{pmatrix}x_2- x_1\\y_2-y_1\\z_2-z_1\end {pmatrix} + l \cdot \begin{pmatrix}x_3-x_1\\y_3-y_1\\z_3-z_1\end {pmatrix} \qquad (k,l\in \mathbb {R}) \\ &\leftrightarrow \begin{vmatrix}x & y & z & 1 \\x_1 & y_1 & z_1 & 1 \\x_2 & y_2 & z_2 & 1 \\x_3 & y_3 & z_3 & 1\end {vmatrix}= 0 \end{align*}
Algemene vorm van een vlak
\[\text {vlak } \alpha \leftrightarrow ux + vy + wz + t = 0\]
-
• \(u\), \(v\), \(w\): richtingscoëfficiënten vlak
-
• \(\vec {n} = (u, v, w)\): normaalvector, \(\vec {n} \perp \alpha \)
-
• \(t\): constante term, possitie t.o.v. \(\vec {O}\)
-
• \(t = 0 \Leftrightarrow \vec {O} \in \alpha \Leftrightarrow \alpha = \alpha _O\)
Vlak op assegmenten
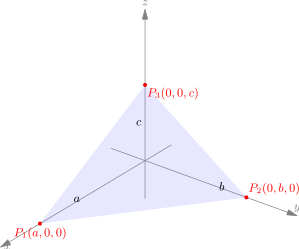
\[\dfrac {x}{a} + \dfrac {y}{b} + \dfrac {z}{c} = 1\]
-
• \(a\): lengte snijlijn \(x\)-as
-
• \(b\): lengte snijlijn \(y\)-as
-
• \(c\): lengte snijlijn \(z\)-as
-
• \(a\), \(b\) en \(c\): de assegmenten
Bijzondere vlakken
-
• \(xy\)-vlak: \(z=0\)
-
• \(xz\)-vlak: \(y=0\)
-
• \(yz\)-vlak: \(x=0\)
4.4.3 Onderlinge stand rechten
De rechten
\(\seteqnumber{0}{4.}{0}\)\begin{align*} e &\leftrightarrow \vec {P_e} = \vec {P_{e_1}} + k \cdot \vec {R_e}\\ f &\leftrightarrow \vec {P_f} = \vec {P_{f_1}} + l \cdot \vec {R_f} \end{align*} met
\(\seteqnumber{0}{4.}{0}\)\begin{align*} P_{e_1}(x_1,y_1,z_1), R_e(a_1,b_1,c_1)\\ P_{f_1}(x_2,y_2,z_2), R_f(a_2,b_2,c_2) \end{align*}
Evenwijdig
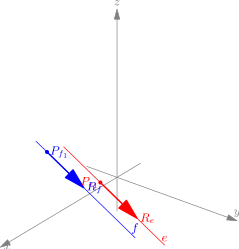
\begin{align*} e \parallel f &\Leftrightarrow \text {richtingsgetallen evenredig}\\ &\Leftrightarrow \exists k \in \mathbb {R} : (a_1,b_1,c_1) = k \cdot (a_2, b_2, c_2) \\ &\Leftrightarrow \dfrac {a_1}{a_2} = \dfrac {b_1}{b_2} = \dfrac {c_1}{c_2} \end{align*}
Snijdend
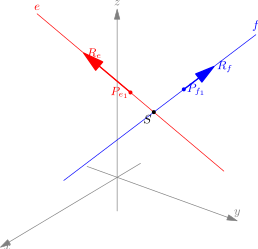
\begin{align*} e \text { snijdt } f &\Leftrightarrow \exists ! \text { oplossing }(k,l) : P_e = P_f\\ &\Leftrightarrow \begin{cases} (a_1,b_1,c_1) \not \sim (a_2,b_2,c_2) \\ \begin{vmatrix}a_1 & a_2 & x_2 - x_1\\b_1 & b_2 & y_2 - y_1\\c_1 & c_2 & z_2 - z_1\\\end {vmatrix} = 0 \end {cases} \end{align*}
Kruisend
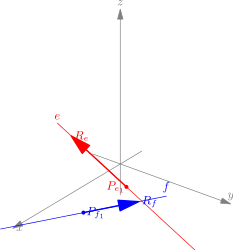
\begin{align*} e \text { snijdt } f &\Leftrightarrow \nexists \text { oplossing }(k,l) : P_e = P_f\\ &\Leftrightarrow \begin{cases} (a_1,b_1,c_1) \not \sim (a_2,b_2,c_2) \\ \begin{vmatrix}a_1 & a_2 & x_2 - x_1\\b_1 & b_2 & y_2 - y_1\\c_1 & c_2 & z_2 - z_1\\\end {vmatrix} \neq 0 \end {cases} \end{align*}
4.4.4 Onderlinge ligging rechte en vlak
\(\seteqnumber{0}{4.}{0}\)\begin{align*} \text {rechte } e &\leftrightarrow \begin{cases} x = x_1 + k \cdot a\\ y = y_1 + k \cdot b\\ z = z_1 + k \cdot c\end {cases} \qquad (k\in \mathbb {R})\\ \text {vlak } \alpha &\leftrightarrow ux + vy + wz + t = 0 \end{align*}
Snijdend
\[e \text { snijdt } \alpha \Leftrightarrow ua + vb + wc \neq 0\]
Evenwijdig
\[e \parallel \alpha \Leftrightarrow ua + vb + wc = 0\]
Rechte in het vlak
\[e \in \alpha \Leftrightarrow ua + vb + wc = 0 \wedge ux_1+vy_1+wz_1+t=0\]
4.4.5 Onderlinge ligging vlakken
\(\seteqnumber{0}{4.}{0}\)\begin{align*} \text {vlak } \alpha &\leftrightarrow u_1x + v_1y + w_1z + t_1 = 0\\ \text {vlak } \beta &\leftrightarrow u_2x + v_2y + w_2z + t_2 = 0 \end{align*}
Snijdend
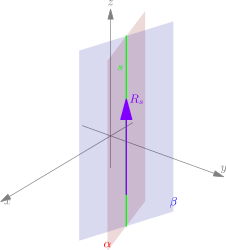
\[\alpha \text { snijdt } \beta \Leftrightarrow (u_1,v_1,w_1) \not \sim (u_2,v_2,w_2)\]
-
• snijlijn: \(s = \alpha \cap \beta \):
-
• richtingsgetallen snijlijn: \(R_s(a,b,c)\):
\(\seteqnumber{0}{4.}{0}\)\begin{align*} a &= \lambda \cdot \begin{vmatrix}v_1 & w_1\\v_2 & w_2\end {vmatrix}\\ b &= - \lambda \cdot \begin{vmatrix}u_1 & w_1\\u_2 & w_2\end {vmatrix}\qquad \lambda \text { willekeurig }\in \mathbb {R}_0\\ c &= \lambda \cdot \begin{vmatrix}u_1 & v_1\\u_2 & v_2\end {vmatrix} \end{align*}
Evenwijdig
\[\alpha \parallel \beta \Leftrightarrow (u_1,v_1,w_1) \sim (u_2,v_2,w_2)\]
Samenvallend
\[\alpha = \beta \Leftrightarrow (u_1,v_1,w_1,t_1) \sim (u_2,v_2,w_2,t_2)\]
4.5 Ruimtefiguren
4.5.1 Begrippen
Volume: hoeveelheid ruimte die de figuur inneemt.
Oppervlakte: som van de oppervlakken van alle zijvlakken.
Net: 2D-weergave door zijvlakken uit te vouwen en in een vlak te leggen.
4.5.2 Figuren
Polyeder
3D-figuur met veelhoekige oppervlakken
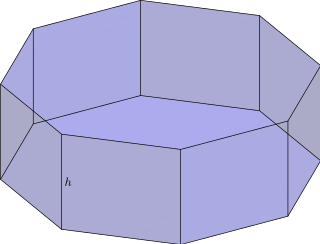
Prisma
-
• Polyeder met evenwijdige, congruente bases verbonden door rechthoekige zijvlakken.
-
• \(B\) = basisoppervlakte
-
• \(h\) = hoogte
-
• \(P\) = omtrek basis
-
• Volume:
\[V = B \cdot h\]
-
• Oppervlakte:
\[A = 2B + P \cdot h\]
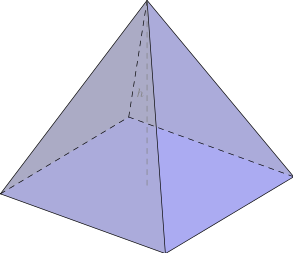
Piramide
-
• Polyeder met veelhoekige basis en driehoekige zijvlakken die samenkomen in een top.
-
• \(B\) = basisoppervlakte
-
• \(h\) = hoogte
-
• Volume:
\[V = \frac {1}{3} B \cdot h\]
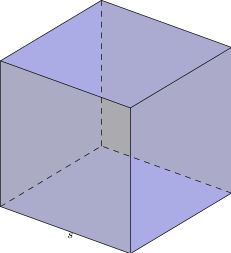
Kubus
-
• Prisma met zes vierkante zijvlakken, gelijke zijden en \(\adeg {90}\) hoeken.
-
• \(z\) = zijde
-
• Volume:
\[V = z^3\]
-
• Oppervlakte:
\[A = 6z^2\]
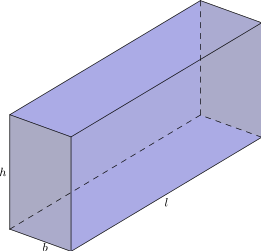
Balk
-
• Prisma met zes rechthoekige zijvlakken.
-
• \(l\) = lengte
-
• \(b\) = breedte
-
• \(h\) = hoogte
-
• Volume:
\[V = l \cdot b \cdot h\]
-
• Oppervlakte:
\[A = 2lb + 2lh + 2bh\]
Cilinder
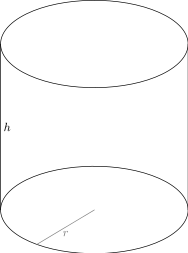
-
• 3D-figuur met congruente cirkelvormige bases verbonden door een gekromd oppervlak.
-
• \(r\) = straal
-
• \(h\) = hoogte
-
• Volume:
\[V = \pi r^2 h\]
-
• Oppervlakte:
\[A = 2\pi r(r + h)\]
Kegel
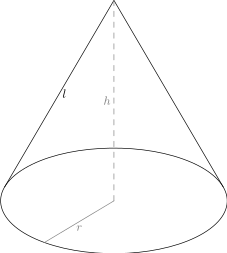
-
• 3D-figuur met cirkelvormige basis en gekromd oppervlak dat naar één top loopt.
-
• \(r\) = straal
-
• \(h\) = hoogte
-
• \(l\) = schuine hoogte
-
• Volume:
\[V = \frac {1}{3} \pi r^2 h\]
-
• Oppervlakte:
\[A = \pi r(r + l)\]
Bol
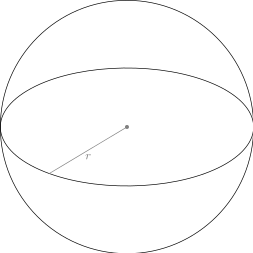
-
• 3D-figuur met punten op gelijke afstand van het middelpunt.
-
• \(r\) = straal
-
• Volume:
\[V = \frac {4}{3} \pi r^3\]
-
• Oppervlakte:
\[A = 4\pi r^2\]
4.6 Vectoren
4.6.1 Definities van vectoren
gebonden vector \(\vec {v}=\vec {AB}\) een lijnstuk met
-
• een beginpunt \(A\)
-
• een eindpunt \(B\)
-
• een lengte \(|AB|\)
-
• een richting, rechte \(AB\)
-
• een zin, \(A \to B\)
vrije vector een verzameling lijnstukken met
-
• zelfde lengte
-
• zelfde richting
-
• zelfde zin
representant één willekeurig lijnstuk uit de vrije vector
plaatsvector \(\vec {A} = \vec {OA}\) met \(O\) de oorsprong
nulvector \(\vec {o}\) : lengte \(0\)
Notatie: \(\vec {u}, \vec {v}, ...\)
coördinaat \(co(\vec {A}) = co(A) = (x,y,z)\)
norm van \(\vec {v} = \vec {AB}\) is afstand tussen \(A\) en \(B\)
\[\| \vec {v} \| = |AB|\]
4.6.2 Optellen van vectoren
Formule van Chasles-Möbius
\[\vec {AB} + \vec {BC} = \vec {AC}\]
Met coördinaten
\(\left .\begin {aligned}co(\vec {u}) &= (x_1, y_1, z_1)\\ co(\vec {v}) &= (x_2, y_2, z_2)\end {aligned}\right \rbrace \Rightarrow \)
\[co(\vec {u} + \vec {v}) = (x_1+x_2, y_1+y_2,z_1+z_2)\]
Eigenschappen
-
• I: \(\forall \vec {u}, \vec {v} \in \mathcal {V} : \vec {u} + \vec {v} \in \mathcal {V}\)
-
• A: \(\forall \vec {u}, \vec {v}, \vec {w} \in \mathcal {V} : (\vec {u} + \vec {v}) + \vec {w} = \vec {u} + (\vec {v} + \vec {w})\)
-
• N: \(\exists \vec {o} \in \mathcal {V}, \forall \vec {u} \in \mathcal {V} : \vec {u} + \vec {o} = \vec {u} = \vec {o} + \vec {u}\)
-
• S: \(\forall \vec {u} \in \mathcal {V}, \exists ! \vec {-u} \in \mathcal {V} : \vec {u} + (\vec {-u}) = \vec {o} = (\vec {-u}) + \vec {u}\)
-
• C: \(\forall \vec {u}, \vec {v} \in \mathcal {V} : \vec {u} + \vec {v} = \vec {v} + \vec {u}\)
\[\Rightarrow \mathcal {V}, + \text { is een commutatieve groep}\]
4.6.3 Scalaire vermenigvuldiging van vectoren
Definitie
\[r \cdot \vec {v} (r\in \mathbb {R}_0, \vec {v} \in \mathcal {V}_o)\]
is een vector met
-
• lengte gelijk aan \(|r| \cdot \| \vec {v} \|\)
-
• richting zoals \(\vec {v}\)
-
• zin \(\begin {cases} \text {zoals } \vec {v} &(r>0)\\ \text {tegengesteld } \vec {v} &(r<0)\end {cases}\)
\[0 \cdot \vec {v} = \vec {o}\]
\[r \cdot \vec {o} = \vec {o}\]
Met coördinaten
\(co(\vec {v}) = (x,y,z) \Rightarrow \)
\[co(r\vec {v}) = (rx,ry,rz)\]
Eigenschappen
-
• \(\forall r \in \mathbb {R}, \forall \vec {v} \in \mathcal {V} : r \cdot \vec {v} \in \mathcal {V}\)
-
• \(\forall r,s \in \mathbb {R}, \forall \vec {v} \in \mathcal {V} : r \cdot (s \cdot \vec {v}) = (r \cdot s) \cdot \vec {v}\)
-
• \(\forall r \in \mathbb {R}, \forall \vec {u}, \vec {v} \in \mathcal {V} : r \cdot (\vec {u} + \vec {v}) = r \cdot \vec {u} + r \cdot \vec {v}\)
-
• \(\forall r,s \in \mathbb {R}, \forall \vec {v} \in \mathcal {V} : (r + s) \cdot \vec {v} = r \cdot \vec {v} + s \cdot \vec {v}\)
-
• \(\exists 1 \in \mathbb {R}, \forall \vec {v} \in \mathcal {V} : 1 \cdot \vec {v} = \vec {v}\)
4.6.4 Norm van een vector
Definitie
norm van \(\vec {v} = \vec {AB}\) is afstand tussen \(A\) en \(B\)
\[\| \vec {v} \| = d(A,B) = |AB|\]
Met coördinaten
\(co(\vec {v}) = (x,y,z) \Rightarrow \)
\[\| \vec {v} \| = \sqrt {x^2 + y^2 + z^2}\]
Ongelijkheid van Minkowski
\[\|\vec {u} + \vec {v}\| \leq \|\vec {u}\| + \|\vec {v}\|\]
4.6.5 Inproduct van twee vectoren
Definitie
\(\vec {u}, \vec {v} \in \mathcal {V}_0\) en \(\phi \) hoek tussen \(\vec {u}\) en \(\vec {v}\) \(\Rightarrow \)
\[\vec {u} \cdot \vec {v} = \|\vec {u}\| \cdot \|\vec {v}\| \cdot \cos {\phi }\]
Met coördinaten
\(\left .\begin {aligned}co(\vec {u}) &= (x_1, y_1, z_1)\\ co(\vec {v}) &= (x_2, y_2, z_2)\end {aligned}\right \rbrace \Rightarrow \)
\[\vec {u} \cdot \vec {v} = x_1 \cdot x_2 + y_1 \cdot y_2 + z_1 \cdot z_2\]